Mostrando entradas con la etiqueta Sistemas dinámicos. Mostrar todas las entradas

sábado, 6 de diciembre de 2025

SimulationSpot en LabXchange

SimulationSpot ahora aparece en LabXchange.

Nuestros simuladores ya forman parte de la colección seleccionada de recursos educativos de LabXchange, lo que facilita aún más que estudiantes y docentes los descubran y utilicen, ya sea directamente en SimulationSpot o integrados dentro de la plataforma LabXchange.

Si buscas formas atractivas de explorar ciencia, sistemas y toma de decisiones, ahora encontrarás SimulationSpot junto a otros materiales de aprendizaje de alta calidad en LabXchange: https://www.labxchange.org/org/simulationspot


sábado, 15 de junio de 2024

Simulador Educativo Gratuito: Arms Race v1.3


En SimulationSpot.com hemos lanzado el simulador educacional gratuito: Arms Race v1.3  🌐🚀

Este simulador modela la competencia de armas nucleares entre dos estados.
"Carrera armamentista, un patrón de adquisición competitiva de capacidad militar entre dos o más países. El término se utiliza a menudo de manera bastante vaga para referirse a cualquier acumulación militar o aumento del gasto por parte de un grupo de países. Esta definición requiere que haya una naturaleza competitiva para esta acumulación, que a menudo refleja una relación de confrontación. El concepto de carrera armamentista también se utiliza en otros campos".
— Encyclopedia Britannica
Este fenómeno se considera un juego económico. En los juegos económicos, los "jugadores" a menudo carecen de información perfecta que les permita identificar la mejor estrategia. En concreto, es posible que los 'jugadores' no tengan toda la información sobre las características críticas de sus competidores.

Descubra cómo la competencia nuclear se ve afectada por:

✅ Agresividad de la estrategia

✅ Espionaje

✅ Falta de información

✅ Condiciones iniciales

✅ Capacidad de producción de armas

✅ Retraso en el proceso de producción de armas

✅ Depreciación

✅ Política de desarme nuclear

Explore cómo estos aspectos clave evolucionan con el tiempo:

✅ Inventario total de ojivas

✅ Ojivas en el inventario de producción

✅ Inventario de ojivas operativas

✅ Ojivas desarmadas

✅ Ojivas depreciadas

Características del simulador de carrera armamentista:

✅ Gratis

✅ Disponible 24 horas al día, 7 días a la semana como aplicación web

✅ 14 parámetros de entrada

✅ 10 gráficos de salida interactivos

✅ Documentación detallada

¡No pierdas esta oportunidad de profundizar en tus conocimientos y mejorar tus habilidades de pensamiento estratégico con Arms Race v1.3 🌐🚀!


domingo, 5 de mayo de 2024

Launch of SimulationSpot.com!!!

 🚀 Thrilled to announce the launch of SimulationSpot.com!! Our new website features online educational simulators that enable students to master complex topics. 

We've started with four simulators focused on Natural Resources Management and International relations.

Speed up your learning with our intuitive and interactive simulators! 💡

miércoles, 27 de abril de 2022

¿Qué aportan los simuladores digitales a la educación media y superior?

En primer lugar, definamos el concepto de "simulador". Según la RAE, un simulador es un "aparato que reproduce el comportamiento de un sistema en determinadas condiciones, aplicado generalmente para el entrenamiento de quienes deben manejar dicho sistema". 


Como veremos un poco más adelante, los simuladores digitales ofrecen algunos beneficios adicionales que no brindan los simuladores físicos. Además la gran mayoría de estas ventajas extras son relevantes en un contexto educativo medio y superior. Por estas razones, en este artículo desglosamos los principales aportes de la simulación digital a la educación media y superior. 

Los simuladores son el análogo digital de los clásicos laboratorios físicos, por ejemplo: un laboratorio de biología en un instituto, uno de electricidad en Formación Profesional (FP) o un laboratorio de ensayo de materiales en una escuela de ingeniería. Tanto los simuladores como los laboratorios físicos permiten a los alumnos una aproximación práctica a las materias, complementando la teoría impartida en el aula y contribuyendo a fijar los conceptos.

Beneficios

Partiendo de la base que tienen en común la simulación digital y los laboratorios físicos, a continuación explicamos los beneficios adicionales que aportan los primeros sobre los segundos:

a. Reducción del coste

En general, las soluciones digitales nos permiten escalar de una forma más económica que las físicas. El coste marginal de nuevas unidades digitales es muy inferior al de sus homólogos físicos. De forma similar a lo que ocurre en otros sectores como la industria editorial o de la música. 

b. Compatible con e-Learning

Por definición los simuladores son el complemento perfecto del e-Learning, ya que ambos se aproximan al aprendizaje desde el mismo ángulo.

c. Sin limitación de tamaño

Hay conceptos o fenómenos que no caben físicamente en ningún laboratorio y si lo hicieran el coste sería desorbitado (por ejemplo: un ecosistema, la economía de un país o un proceso industrial complejo). 

d. Sin limitación de escala de tiempo

Los simuladores nos permiten observar en detalle tanto lo que ocurre cuando la escala de tiempo es muy pequeña (por ejemplo, transitorios en circuitos eléctricos) como lo que sucede cuando la escala es muy grande (como en los fenómenos sociales, que tardan años o décadas en desarrollarse).

e. Riesgo cero

Es posible abordar materias, que resultarían peligrosas para el estudiante, de una forma segura (por ejemplo, la simulación de la desintegración radioactiva).

f. Disponibilidad y flexibilidad

Desplegando los simuladores en la nube, estarán disponibles a cualquier hora desde cualquier parte (incluyendo el aula). No es necesario realizar un calendario de prácticas para que los estudiantes se vayan turnando en el laboratorio, pudiendo los alumnos acceder a ellos en cualquier momento. 

g. Medición sencilla

A no ser que el objetivo de las prácticas sea aprender de metrología, las mediciones son muy sencillas y fácilmente reproducibles cuando usamos simuladores digitales. 

En muchas ocasiones, cuando realizamos un experimento físico; estamos más concentrados en realizar las mediciones de forma adecuada dentro de la ventana de oportunidad que brinda el experimento que en el objeto del experimento en sí.

Además en experimentos físicos suele haber variables de interés que no están disponibles, al menos directa o fácilmente. Cuando se trata de medir magnitudes físicas (por ejemplo: temperatura, presión, intensidad de corriente, etc.), éstas pueden ser de difícil acceso o los sensores necesarios para medirlas tener un coste muy alto. En ciencias sociales, es frecuente que las variables de interés se midan indirectamente a través de variables intermedias que actúan como proxies.

h. Sin dilemas éticos

Hacer experimentos in vivo con humanos o animales suele conllevar dilemas éticos (por ejemplo, experimentar con la fisiología humana plantea serios problemas éticos y morales). Sin embargo, la simulación nos permite realizar experimentos in silico con total tranquilidad.

Aunque quizás no sean tan obvias como la experimentación con humanos o animales, hay otras situaciones que también plantean problemas problemas éticos o morales, como la experimentación en ecología. En la realidad no podemos provocar un colapso ecológico con fines científicos, pero en un simulador es totalmente factible.

Ejemplos reales

Si el lector tiene curiosidad por ver ejemplos reales, en el siguiente enlace puede encontrar en línea algunos simuladores en cuyo desarrollo he participado: https://www.simulationspot.com/educational-simulators/

Última actualización: 15/06/2024

Simulador educativo gratuito de gestión de pesquerías

Recientemente hemos lanzado la versión 1.0 del simulador educativo: "Fisheries management v1.0".
Este simulador modela la gestión de una pesquería. La mala administración de pesquerías puede causar fácilmente el colapso de los bancos de peces, de las flotas de pesca y de las comunidades que dependen de las mismas. Las pesquerías son recursos renovables, pero su sobreexplotación puede conducir a la destrucción de las mismas. Es un problema común y global.

Una buena gestión de las pesquerías asegura que el esfuerzo pesquero se equilibra con los bancos de peces y con la regeneración de los mismos. ¿Pero por qué este equilibrio es tan costoso? Los pescadores no reciben una señal de realimentación adecuada de la pesquería. Las poblaciones de peces comienzan a declinar peligrosamente antes de que los pescadores puedan notar una reducción drástica en sus capturas.

El simulador incluye documentación detallada, actualizaciones de software y está disponible 24x7 a través de la web.

Puede acceder al simulador gratuito desde el siguiente enlace: https://www.simulationspot.com/landing/fishery_v1_0/

Última actualización: 15/06/2024

Simulador educativo gratuito de reintroducción de especies en bosques boreales

Recientemente hemos lanzado la versión 1.1 del simulador educativo: "Reintroduction of species in boreal forests v1.1".

Este simulador modela el efecto de la reintroducción de liebres americanas (lepus americanus) y/o depredadores en bosques boreales canadienses a través de un modelo dinámico de poblaciones tritrófico.


Los estudiantes aprenden sobre las complejas dinámicas involucradas en este fenómeno de una forma práctica e intuitiva: haciendo simulaciones.

El simulador incluye documentación detallada, actualizaciones de software y está disponible 24x7 a través de la web.

Puede acceder al simulador de forma gratuita desde este enlace: 

https://www.simulationspot.com/landing/tritrophic_v1_1/

Última actualización: 15/06/2024

domingo, 4 de junio de 2017

Simuladores de conducción

Me ha parecido muy interesante la entrevista que el pasado diciembre hizo "Vodafone One" a Lucas Ordóñez, piloto de carreras de Nissan. Es un ejemplo muy cercano de aplicación de tecnologías de simulación en el mundo deportivo. En la entrevista, Ordóñez cuenta como se introdujo en el mundo de la competición gracias a un concurso del videojuego "Gran Turismo" organizado por PlayStation. También explica las ventajas que tienen los simuladores de conducción como complemento en el entrenamiento de los pilotos.


miércoles, 7 de diciembre de 2016

Modelica: Component Oriented Modeling of Physical Systems

Os recomiendo esta conferencia (en inglés) de Michael Tiller sobre Modelica. La primera mitad es una buena introducción al lenguaje de modelado. Sin embargo, en la segunda pasa de puntillas sobre temas más avanzados como la manipulación simbólica de ecuaciones. En el turno de preguntas le plantean dudas interesantes. 


Entradas relacionadas:

martes, 16 de febrero de 2016

Scholarpedia

En la entrada de hoy os presento al hermano mayor (cualitativamente de momento) de la Wikipedia en cuanto a  temas científicos se refiere: la Scholarpedia. En alguno casos sorprende el caché de los autores, al menos en la sección de Sistemas Dinámicos que es la que mejor conozco.

El concepto es muy interesante. Combina la idea de enciclopedia en línea y abierta con la revisión por pares. El resultado es una enciclopedia con artículos científicos de gran calidad. 

Esperemos que siga creciendo en volumen. 


jueves, 21 de enero de 2016

Sistemas dinámicos heterogéneos: Modelado, simulación y optimización con Modelica

Por el Dr. Víctor M. Alfaro (2016).

Poco antes de Navidad descubrí este magnífico libro sobre el lenguaje de modelado Modelica. Está muy bien estructurado y es apropiado tanto para el principiante como para el usuario avanzado. 

El nivel del libro es comparable al de Introduction to Physical Modeling with Modelica del Dr. Michael Tiller. Sin embargo, los enfoques son complementarios. La última edición es de este mes de Enero y eso se traduce en un interesante reflejo del estado del arte. Además se publica bajo licencia Creative Commons y puede descargarse aquí.

Para temas muy específicos tendremos que recurrir al "enciclopédico" Principles of Object-Oriented Modeling and Simulation with Modelica 3.3: A Cyber-Physical Approach.

Entrada relacionada: Entrevista a Michael Tiller.

sábado, 19 de septiembre de 2015

Software libre de Simulación de Sistemas

Open Source Icon
La entrada de hoy está dedicada a los apasionados de la Simulación. Os dejo la referencia de tres programas Open Source para Simulación de Sistemas Dinámicos:

OpenModelica 

Es de propósito general y, aunque seguro que todos los que estáis en el mundillo lo conocéis, no podía faltar en esta lista.


Usando la librería "SystemDynamics" podemos modelar usando diagramas de Forrester. Si éste es el único tipo de modelos que vamos a realizar, quizás la siguiente opción sea más apropiada.


Simantics System Dynamics

Es una alternativa a Vensim. Los modelos se introducen usando diagramas de Forrester. Usa el solver de OpeModelica.


Minsky

Es un software específico para el desarrollo de modelos económicos.


miércoles, 22 de abril de 2015

Entrevista a Michael Tiller

Hoy os recomiendo la entrevista que le ha hecho Johan Rhodin (Kernel Developer en Wolfram) a Michael Tiller: http://blog.wolfram.com/2015/02/11/qa-with-michael-tiller-author-of-modelica-by-example/.

Para los que no lo conozcáis es el autor de Introduction to Physical Modeling with Modelica y de Modelica by Example. Ambos absolutamente recomendables, aunque personalmente prefiero el primero a pesar de ser más antiguo. El segundo surgió de un proyecto financiado a través de Kickstarter y está disponible de forma gratuita en línea.

En el artículo trata principalmente sobre el leguaje de modelado Modelica, pero también toca brevemente otros temas de interés como: open source, licencias creative commons, estandarización o propieadad intelectual.
 

jueves, 4 de septiembre de 2014

Simulacion de Sistemas Dinámicos

¿Qué es?

"Simulación es una técnica numérica para realizar experimentos en una computadora digital. Estos experimentos involucran ciertos tipos de modelos matemáticos y lógicos que describen el comportamiento de sistemas de negocios, económicos, sociales, biológicos, físicos o químicos a través de largos períodos de tiempo."
H. Maisel y G. Gnugnoli


Ventajas sobre métodos tradicionales:


  • Hay problemas intrínsecamente dinámicos en los que la aproximación tradicional basada en una simplificación estática del problema no es suficiente.
  • Modelado fiel a sistemas multifísicos reales.
  • Es multidisplinar: además de su utilidad en problemas de Ingeniería, tiene aplicaciones en Ciencias Sociales y Biológicas.
  • Totalmente compatible con técnicas de diseño y optimización (como algoritmos genéticos).

Aplicaciones:

  • Prototipado virtual de sistemas multifísicos.
  • Podemos diseñar laboratorios virtuales a medida para aplicación en metodologías de educación a distancia.
  • Diseño de simuladores de entrenamiento.
  • Modelos físcos realistas para videojuegos.


martes, 12 de agosto de 2014

Principio de Pareto ó Regla del 80/20

"En cualquier gran sistema, un elevado porcentaje de los efectos viene provocado por un pequeño porcentaje de variables".
La regla del 80/20 estima que el 80% de los efectos que se observan en cualquier gran sistema son producidos por un 20% de las variables del sistema. Estos porcentajes a pesar de ser aproximados se verifican en multitud de sistemas:
  • Economía.
  • Ingeniería.
  • Control de calidad.
  • Interfaces de usuario.
El Principio debe su nombre al economista italiano Vilfredo Pareto, que observó que el 20% de la población de su país poseía el 80% de la riqueza. Otros ejemplos del Principio de Pareto son:
  • El 80% del tráfico circula por un 20% de las carreteras.
  • El 80% del uso que damos a los productos emplea un 20% de sus características.
  • El 80% de la innovación proviene del 20% de las personas.
  • El 80% de los fallos es producido por un 20% de los componentes del sistema.
Cuando analizamos o diseñamos sistemas, ya sean ingenieriles, económicos, sociales o de cualquier otra clase; es muy útil tener en cuenta este principio para enfocar nuestros esfuerzos y recursos en optimizar el 20% decisivo.

martes, 3 de junio de 2014

EDLUT: Simulador de redes de neuronas GNU

EDLUT es una herramienta que permite simular redes de neuronas de integración y disparo.
 

Realiza las simulaciones en dos etapas:
  1. Caracterización del comportamiento. A partir de las ecuaciones diferenciales que modelan el comportamiento de un determinado tipo de célula, hace una simulación intensiva y almacena su comportamiento en tablas.
  2. Simulación de la red. Gracias a la caracterización previa de cada tipo de célula puede realizar simulaciones masivas con un coste computacional reducido.
El simulador ha sido desarrollado por el grupo de investigación CASIP de la Universidad de Granada.

Podéis encontrar el código bajo licencia GNU aquí.

Vía Consumer.es.

domingo, 1 de junio de 2014

Cómo determinar experimentalmente el amortiguamiento de la suspensión de un turismo

En esta entrada explicamos cómo determinar el amortiguamiento de la suspensión delantera de un automóvil. Para ello usamos los datos obtenidos en un ensayo realizado a un vehículo en un banco de suspensiones. Se ha excitado la rueda izquierda delantera llevándola hasta los quince hertzios mediante un motor con una leva excéntrica conectada a una placa. De modo que una vez que dejamos de excitar el automóvil con la placa tenemos asegurado el barrido de todas las frecuencias menores que quince hertzios.
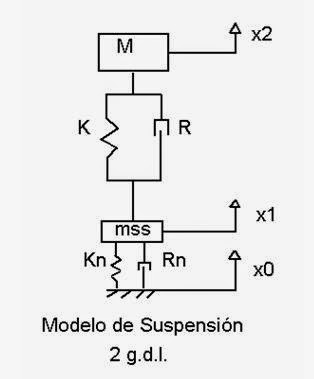
El modelo de dos grados de libertad que hemos usado tiene un inconveniente: omite la barra estabilizadora. Para corregirlo sumamos la rigidez de la barra estabilizadora a la rigidez del resorte.
Veamos los parámetros del modelo de 2 g.d.l. usado en la siguiente figura:


Este modelo exige que recojamos tres lecturas de posición durante el experimento: la de la placa, la de la rueda y la de la carrocería.
Para ello empleamos sensores de posición (dos de ellos láser) y un ordenador portátil equipado con una tarjeta de adquisición de datos y con LabVIEW.
Parámetros a considerar
  • Rigidez de los resortes: Kr = 20000 N/m.
  • Rigidez de la barra estabilizadora: Ke = 9600 N/m.
  • Rigidez K del modelo: K = Ke + Kr = 29600 N/m.
  • Rigidez de los neumáticos: Kn =150000 N/m.
  • Amortiguamiento del neumático: Rn = 300 Ns/m (despreciable).
  • Peso del eje delantero sobre la rueda izquierda: Pi = 345 kg.
  • Masa semisuspendida: mss = 30 kg (estimada).
  • Masa M del modelo: M = Pi – mss = 315 kg.

Tratamiento de los datos

Hemos tomado datos con una frecuencia de muestreo de 2000 Hz durante 28 segundos. A continuación describimos algunos comandos de MATLAB utilizados.

Lectura de datos del fichero de texto:

arch=dlmread(‘ruedaizq10hz.txt’);
L0=arch(:,1);
L1=arch(:,2);

Las señal del láser uno está retrasada 0.005 segundos respecto al láser cero. Por tanto lo corregimos de la siguiente forma:

L1=L1(10:56000,1);
L0=L0(1:55991,1);

Tenemos almacenada la información de cada láser en voltios. Usaremos las correspondientes rectas de regresión para pasar mm:


L0=(L0.*(-8.0376))-0.0884;
L1=(L1.*(-2.8638))-0.0121;

Aunque este apartado es muy dependiente del software y del hardware usado; puede servir de orientación a quien quiera realizar un experimento similar con otro equipo.
Gráficas obtenidas

Graficando las lecturas del láser uno (x2) y del cero (x1) obtenemos:


Desechamos los transitorios y nos quedamos entre los 10 y los 20 s. En esas zonas calcularemos la frecuencia y la amplitud de x1 y de x2. Aplicando el zoom:


Amplitudes:

A1 = 5.7385 – 4.238 = 1.5005 mm
A2 = 7.9023 + 5.8214 = 13.7237 mm

Frecuencia (las dos señales tienen la misma):


Para disminuir el error hemos tomamos siete periodos.

Planteamiento y resolución de ecuaciones

Planteando el diagrama del sólido libre de la masa M obtenemos la siguiente ecuación diferencial:

Despreciamos el efecto del peso

Usando la transformada de Laplace:


Haciendo s=jw:

Tomando módulos:

Despejando nuestra incógnita (R):


Validación de la hipótesis de masa semisuspendida
Determinamos a partir de la señal de la placa su amplitud en el intervalo comprendido entre los 10 y los 20 s: Ao=12 mm.


Se han usado las siguientes sentencias MATLAB para obtener la gráfica:

arch=dlmread(‘ruedaizq10hz.txt’);
p=arch(:,1);
p=arch(:,5);
p=p(10:56000,1);
p=(p.*(-18.2177))+49.5693;
plot (p)

Usando un procedimiento análogo al del apartado 5, obtenemos a partir de la siguiente ecuación el valor de la masa semisuspendida. Si el resultado es similar al supuesto (30 kg) la estimación será correcta.


De esta ecuación obtenemos dos valores:

m1 = 72.74 kg (la desechamos por estar fuera del intervalo de valores típicos)
m2 = 30.27 kg. Muy cercana a 30 kg => Hipótesis Correcta => R = 1854.098 Ns/m

sábado, 31 de mayo de 2014

Colapso del puente de Tacoma en 2 gdl

Allá por 1940, el puente colgante de Tacoma Narrows (cerca de Seattle) colapsó debido a que fue excitado en una de sus frecuencias naturales por un viento racheado. En este post explicaremos el fenómeno mediante un modelo simplificado de 2 grados de libertad. Sí sí, he dicho 2 gdls...


1. Modelo de parámetros concentrados del puente

Hemos estudiado la sección transversal del puente mediante un modelo de dos grados de libertad: traslación en vertical y rotación alrededor de sus centro de masa. Se ha supuesto el tablero infinitamente rígido y el amortiguamiento despreciable.

Esquema del modelo:


Las equaciones que rigen el comportamiento del sistema:

Para que el sistema parta del equilibrio:

x(0) = -14,04 m


Ya que el modelo no tiene grado de libertad en la dirección del viento, hemos de imponer una condición inicial artificial para que el tablero ofrezca una resistencia al viento en el instante inicial:

Siendo:

2. Cálculo de la rigidez y de la frecuencia natural de giro


Para determinar la rigidez nos apoyamos en un dato experimental. La frecuencia natural del grado de libertad es de 0.8353 rad/s.


Análogamente podemos determinar la frecuencia natural de giro:


3. Acción de viento


Cuando se produjo el colapso del puente, la velocidad del viento no excedía los 68 km/h. Asimilamos el tablero del puente a un perfil aerodinámico. Por tanto, la fuerza de sustentación vendrá dada por:


Cuando el viento cambia de sentido, invertimos el signo de Fl. No conocemos el coeficiente de sustentación (Cl), pero sabemos que los valores típicos oscilan entre 0 y 1.8.

4. Simulación

Hemos realizado la simulación mediante el lenguaje de modelado de sistemas dinámicos Modelica.
Ante un viento racheado de frecuencia igual a la frecuencia natural de giro, el sistema se comporta de la siguiente manera (para distintos coeficientes de sustentación):


Ante un viento racheado de frecuencia igual a la frecuencia natural de translación, el sistema se comporta de la siguiente manera (para distintos coeficientes de sustentación):


5. Conclusión

Hemos de tener en cuenta que el colapso del puente Tacoma Narrows es un fenómeno demasiado complejo como para simularlo fielmente con dos grados de libertad. Aún así, podemos deducir del apartado anterior (en el que observamos el comportamiento del sistema) que el modo de vibración que más contribuyó al desastre fue el de rotación. Esto se debe a que es el más fácil de excitar con una carga de viento transversal.


domingo, 25 de mayo de 2014

Comportamiento complejo a partir de sistemas sencillos

El Juego de Conway (también conocido como Vida) es un ejemplo de autómata celular que ilustra de manera didáctica como sistemas sencillos pueden encerrar comportamientos complejos. Lo inventó el matemático John Horton Conway en 1970.


El “universo” del juego es un tablero cuadriculado en el que las celdas llenas representan células vivas.

En cada paso de tiempo o generación, el estado del tablero cambia atendiendo a las siguientes reglas:
  1. Supervivencia: cada célula con dos o tres vecinas sobrevive en la siguiente generación.
  2. Muerte: cada célula con cuatro o más vecinas muere por sobrepoblación, y cada célula con una o ninguna vecina muere por aislamiento.
  3. Nacimiento: cada célula vacía con exactamente tres células vecinas es una célula de nacencia, donde se origina una célula en la generación siguiente.
Según del programador Bill Gosper:
“… al principio no estaba claro que las cosas que podían ocurrir en este universo eran casi tan complicadas como las que podían ocurrir en nuestro universo. Y posteriormente, por una secuencia de pequeños descubrimientos, avanzando por grados, se hizo claro que cualquier cosa que podamos imaginar puede ocurrir en el mundo de Vida.”
Si os apetece jugar un poco con Vida, podéis descargaros aquí una versión del juego que escribí hace mucho, mucho tiempo…

Bibliografía: “Vida simulada en el ordenador” (Claus Emmeche).